

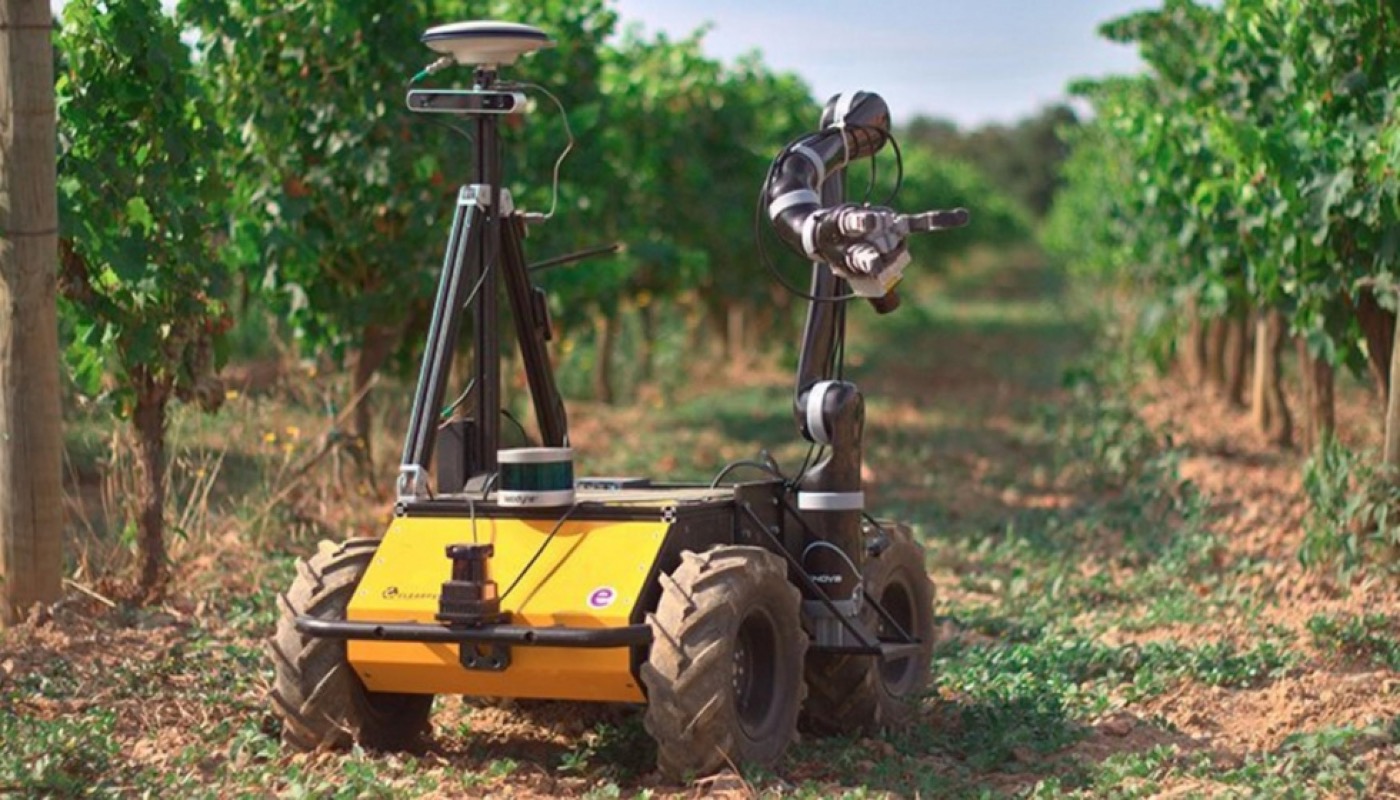
Delorian
Servicio
Activo
2025
Control
Sensores
Vehículo móvil agrícola para validar algoritmos de planificación de movimiento, teleoperación y telemetría en condiciones de campo.
- robótica agrícola
- navegación
- telemetría
Contexto
RAM (Robot agrícola motorizado) apoya a un estudiante de maestría en biosistemas en la validación de algoritmos de planificación de movimiento. Se requiere un vehículo móvil autónomo para probar navegación, evasión de obstáculos y telemetría en polvo, humedad y vegetación.
Objetivos
- Entregar un vehículo funcional en modo teleoperado y autónomo.
- Proveer telemetría en tiempo real (pose, sensores, energía y estado).
- Facilitar un entorno experimental seguro, con documentación y datos reutilizables.
Alcance
Cubre diseño e integración mecatrónica, control, instrumentación e interfaz, más puesta a punto en laboratorio y campo. Un manipulador robótico para recolección se contempla como extensión futura, no como entrega actual.
Equipo de investigación
Andrés Gustavo Pinilla Martínez
Ingeniería Mecatrónica
Jesús David Sánchez Cobos
Ing. Mecatrónica
Juan Andrés Moreno Benavides
Ing. Mecatrónica
Yesid Camilo Ojeda Hernández
Ing. Mecatrónica