

Kyno
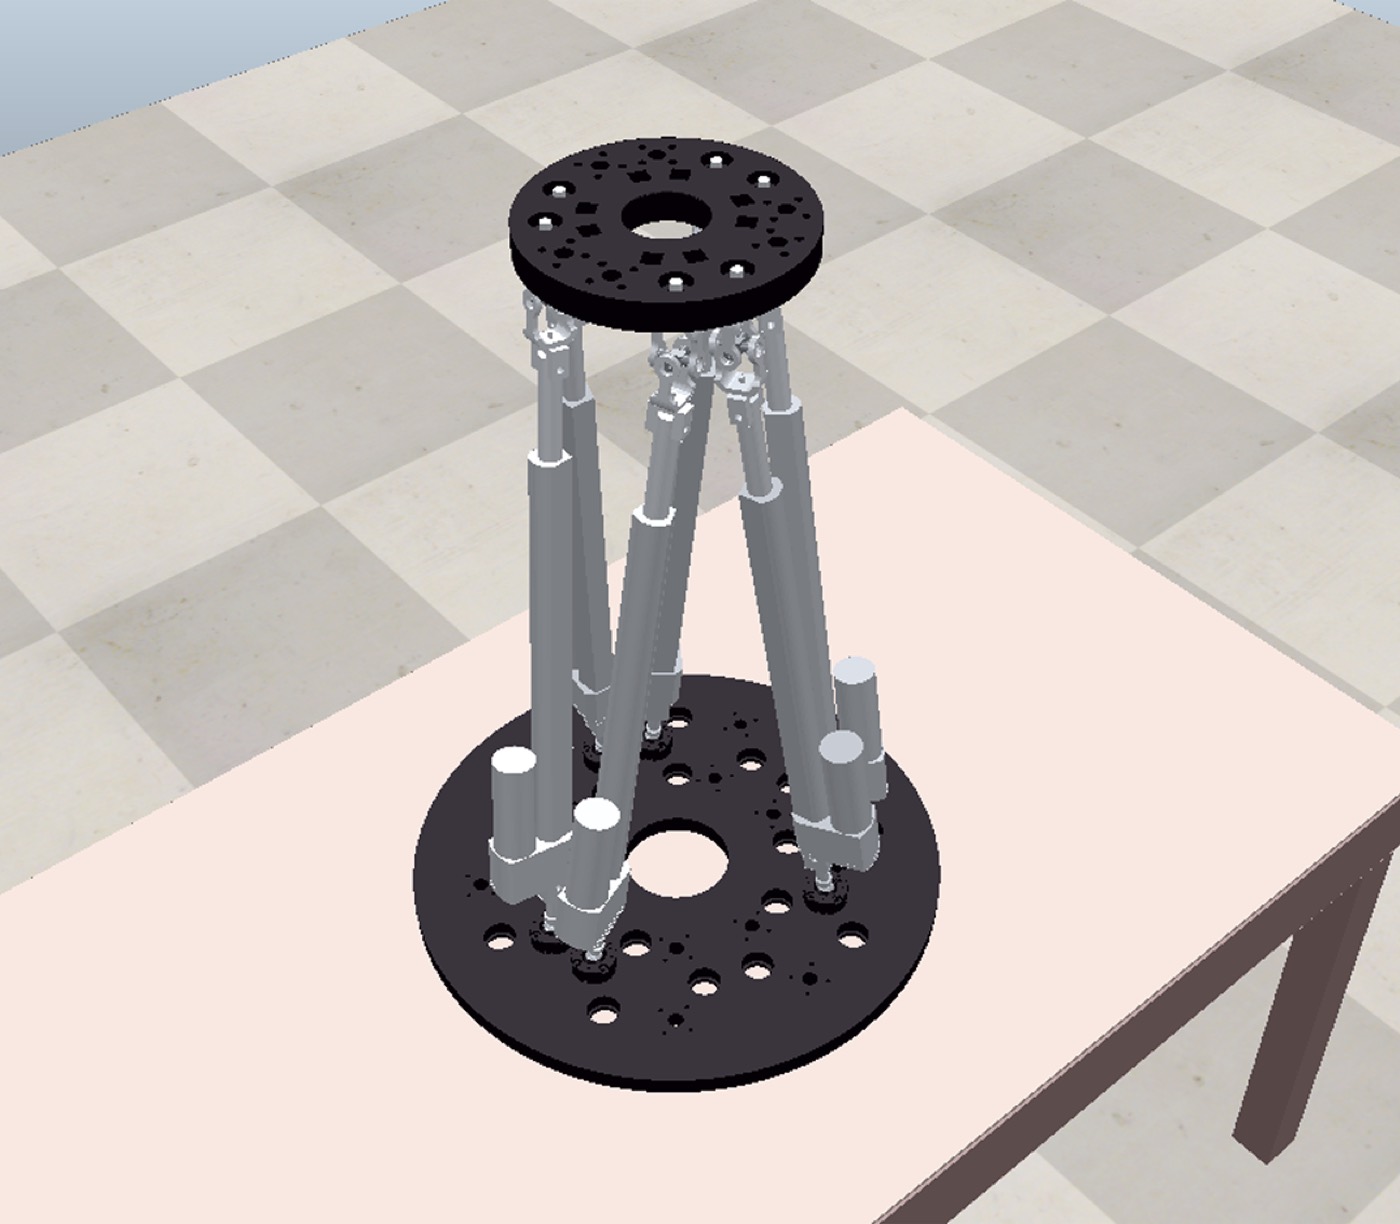
Prototipo mecatrónico de plataforma Stewart–Gough con modelado, simulación, control y validación experimental.
- Stewart-Gough
- robótica paralela
- MATLAB
- LQR
Contexto
Los robots paralelos tipo Stewart–Gough se usan en simulación de movimiento, mecanizado de precisión y aplicaciones biomédicas. Su arquitectura ofrece rigidez, precisión y capacidad de carga, pero plantea retos de cinemática, dinámica, control en tiempo real y región de operación segura.
El proyecto desarrolla un prototipo mecatrónico mediante un ciclo de modelado, simulación, control y validación experimental, con repositorio de modelos, scripts y documentación.
Objetivos
- Ajustar modelos cinemáticos y dinámicos en MATLAB/Simulink.
- Diseñar y comparar controladores (PID, LQR u otros) sobre el prototipo.
- Validar dos rutinas de movimiento con métricas de desempeño.
Alcance
Incluye CAD/CAE, co-simulación, SDK propio y pruebas en prototipo físico. Las aplicaciones industriales (simuladores, rehabilitación, manufactura) se tratan como perspectiva de transferencia, no como entrega inmediata.
Equipo de investigación
Yeira Liseth Rodríguez R.
Ing. Mecatrónica