

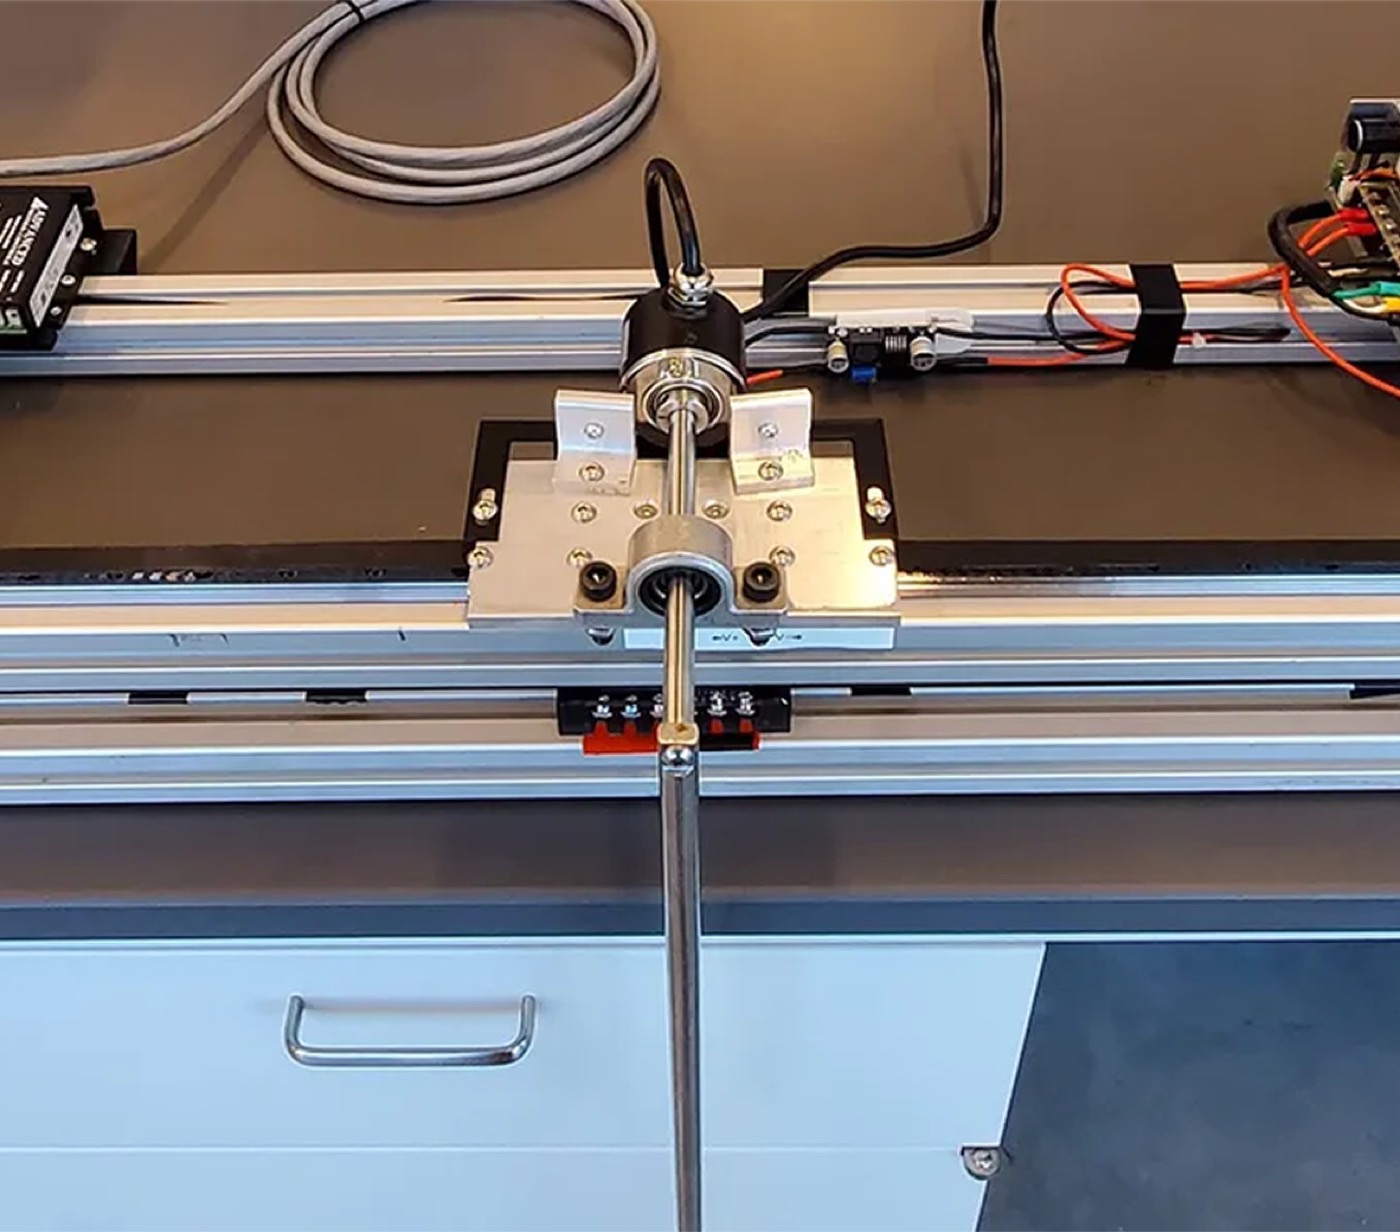
Turing
Aprendizaje por refuerzo aplicado al control de sistemas electromecánicos no lineales, con el CartPole como caso de estudio.
- aprendizaje por refuerzo
- CartPole
- control no lineal
- simulación
Contexto
El proyecto investiga el uso de aprendizaje por refuerzo (RL) para diseñar estrategias de control en sistemas electromecánicos. Se estudian políticas capaces de estabilizar y regular dinámicas no lineales, tomando como caso de estudio el sistema CartPole.
La propuesta cubre fundamentos teóricos —procesos de decisión de Markov, funciones de valor y políticas— y compara métodos basados en valor, de política y de deep RL frente a control clásico.
Objetivos
- Formular el CartPole como problema de RL y entrenar políticas reproducibles.
- Comparar desempeño con controladores clásicos en simulación.
- Preparar una ruta de implementación en un prototipo físico.
Alcance
La etapa actual privilegia simulación y análisis. La implementación en hardware se abordará una vez consolidadas las políticas de referencia.
Equipo de investigación
Samuel David Sanchez
Ing. Mecatrónica
Óscar Andrés Guzmán Vásquez
Ingeniería mecatrónica
Luis Enrique Carmona Anzola
Ing. Mecatrónica
Miguel A. Parrado P.
Ing. Mecatrónica
Jeison Nicolas Diaz Arciniegas
Ing. Mecatrónica
Julián Pinzón León
Ing. Mecatrónico, Msc. Ingeniería - Automatización Industrial